
自動点検ソリューション
ドローンとIT技術を組み合わせ、お客様の環境や点検対象に合わせた最適な自動点検の仕組みをご提案。
「自動点検ソリューション」は、点検対象の3Dデータ、三次元飛行経路作成アプリ「SkyPilot」、ドローンの自己位置推定技術などを組み合わせ、インフラ構造物の点検を自動化するソリューションです。
点検対象の形状に合わせた飛行ルートを作成し、ドローンによる自動飛行で点検箇所を撮影します。GNSS信号が届きにくい橋梁下やトンネル内部、GNSS誤差が発生しやすい複雑な構造物など、お客様の環境に応じた技術構成をご提案します。
ヒアリングと現地での技術実証を通じて課題を確認し、本格導入まで一貫して支援します。
このようなお客様に最適
- 橋梁・法面・トンネルなどのインフラ点検において、作業員の安全確保と点検業務の効率化を実現したいお客様
- 定期点検において、同一箇所を同じ位置・角度から効率よく撮影したいお客様
- 人手不足や技術継承の課題を抱え、点検業務の省人化・標準化を進めたいお客様
- ドローンの自動飛行と画像解析を活用し、点検データの高度活用や予防保全を推進したいお客様
課題解決の必要性
橋梁・ダム・トンネルなどのインフラ点検では、高所や狭所での作業に伴う安全リスクに加え、足場の設置や移動にかかる時間・コストが課題となっています。ドローンを活用する場合も、橋梁下やトンネル内部などではGNSS信号が不安定になりやすく、高度な操縦技術が必要です。
また、操縦者によって飛行位置や撮影条件が異なると、点検画像にばらつきが生じ、過去画像との比較が難しくなります。安全で効率的な点検を実現するには、一定の条件で自動飛行し、再現性の高い画像を継続的に取得・比較できる仕組みが求められています。
ソリューションの特徴
-
01
点検対象に合わせた飛行ルートを作成
点群・3Dデータと「SkyPilot」を活用し、構造物の形状や撮影条件に合わせた三次元の飛行ルートを作成します。
-
02
同じルートによる再現性の高い定期点検
作成したルートを繰り返し利用し、同じ位置・角度から撮影。過去画像との比較や点検準備の効率化を支援します。
-
03
非GNSS環境を含むさまざまな点検環境に対応
ArUcoマーカー、VSLAM、IMUなどを組み合わせ、橋梁下やトンネル内部など、GNSS信号が届きにくい環境での自動点検に対応します。
-
04
点検画像の取得からデータ活用まで支援
点検画像を蓄積し、過去画像との比較や画像解析に活用。変状の把握と予防保全を支援します。
FEATURE 01
主な活用シーン
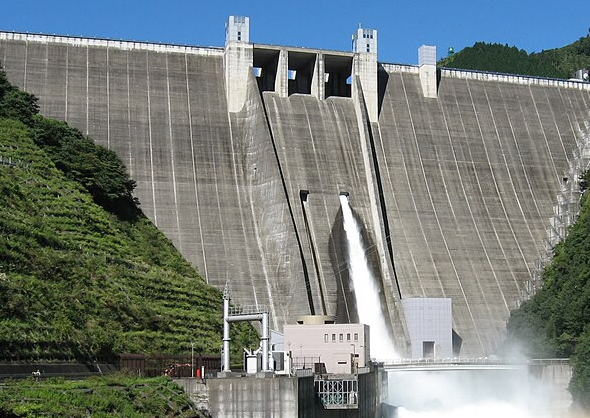
ダム堤体の点検
複雑な形状やGNSS誤差の影響を受けやすいダム堤体に対し、形状に沿った飛行ルートを作成して点検画像を取得します。
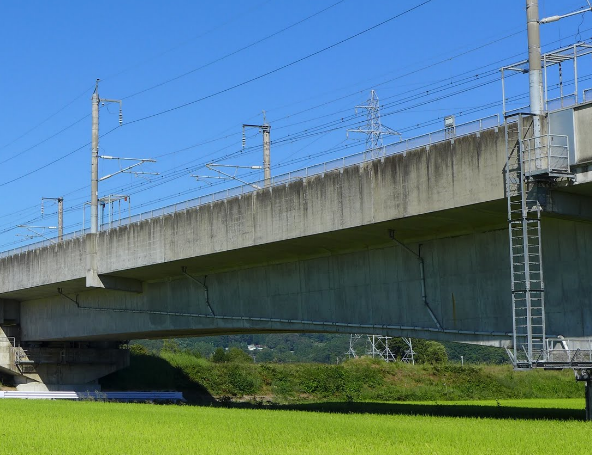
橋梁の定期点検
GNSS信号が届きにくい橋梁下を含め、同じ飛行ルートを使用して定期的に撮影。過去画像との比較による変状確認を支援します。
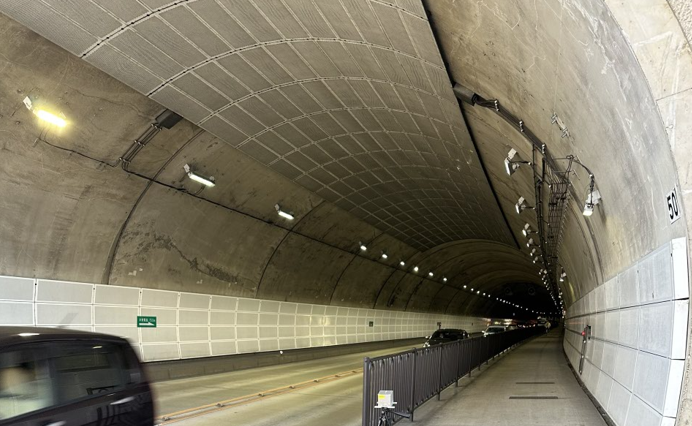
トンネル内部の点検
GNSSを利用できないトンネル内部において、自己位置推定技術を活用した自動飛行と点検画像の取得を目指します。
工場・プラントの点検
工場・プラント内の高所設備や配管、建屋などをドローンで撮影し、作業員が立ち入りにくい箇所の点検を安全かつ効率的に行います。
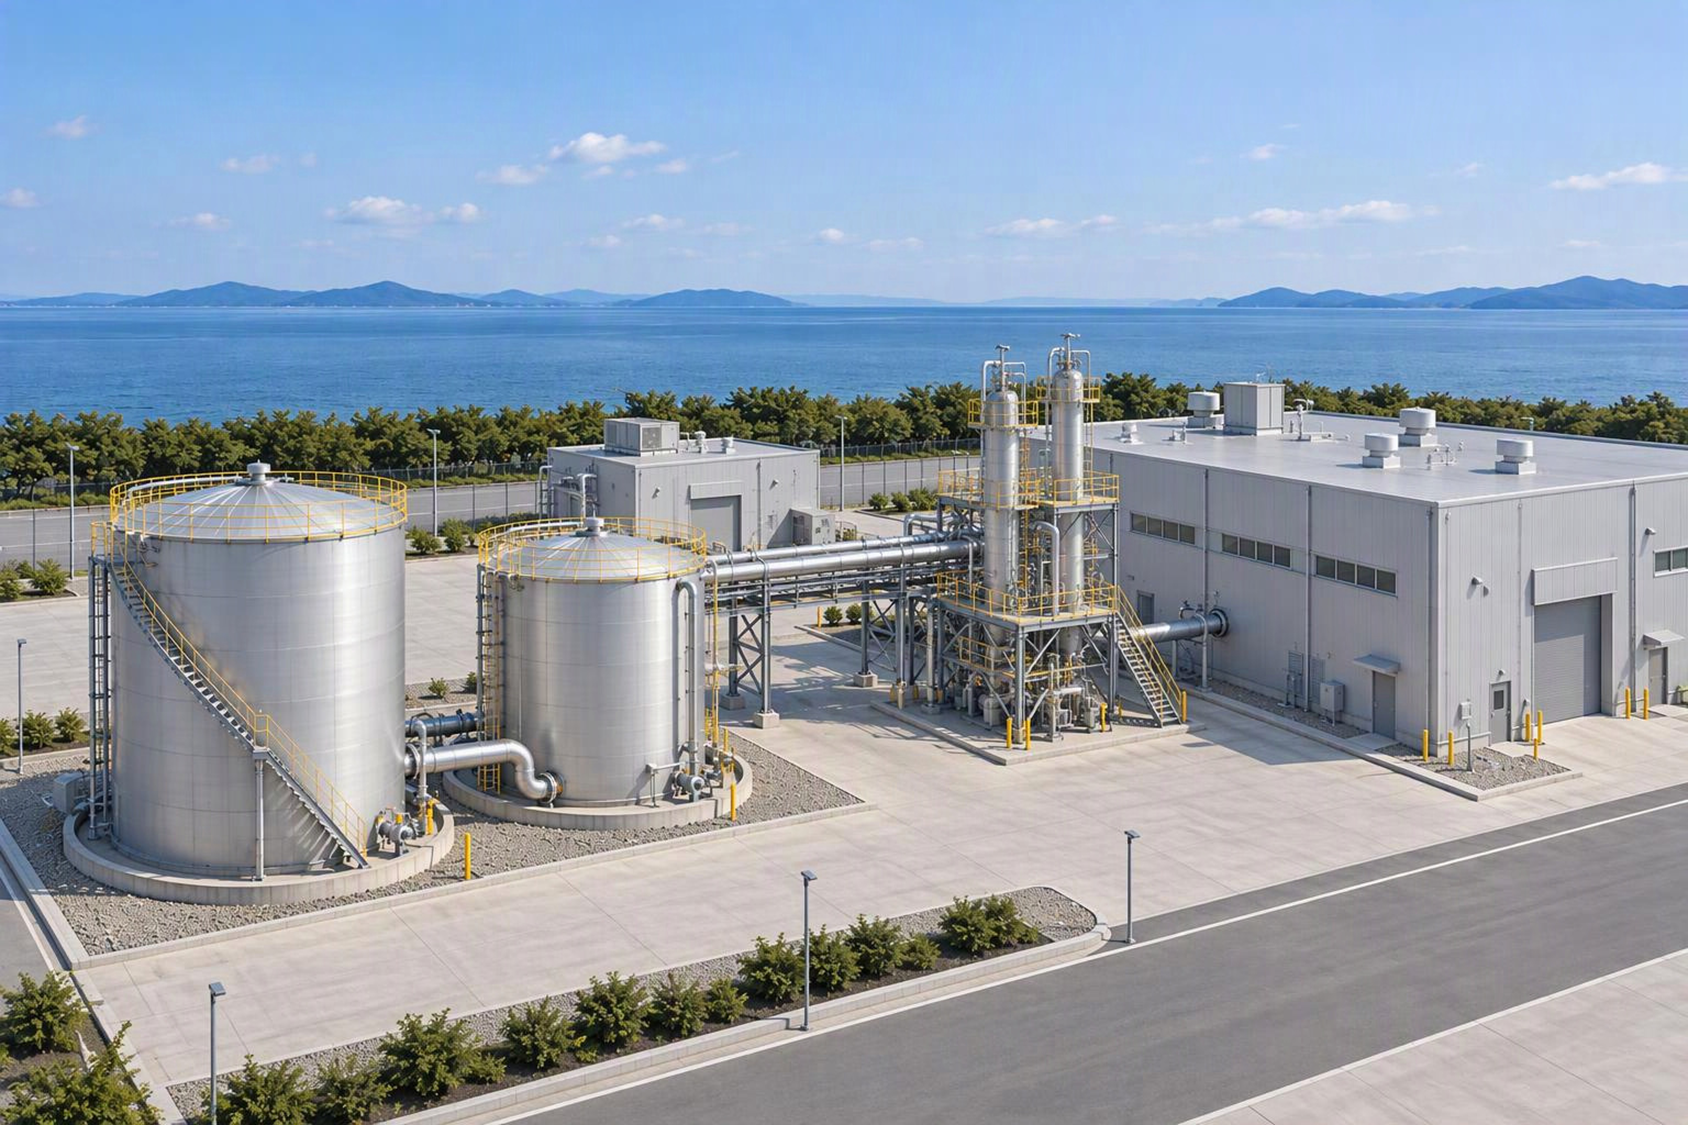
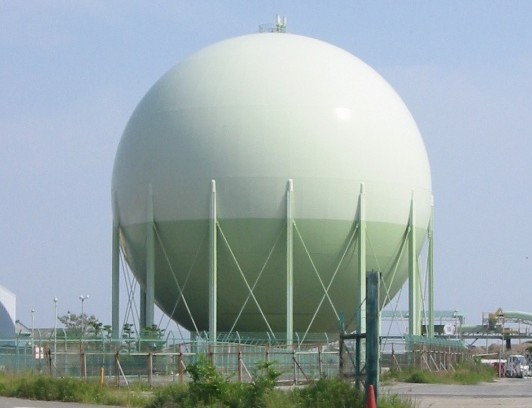
屋外貯蔵タンクの点検
大型タンクの外壁など、広範囲かつ高所にある点検対象をドローンで撮影し、作業員の高所作業を削減します。
FEATURE 02
実現方法の例
点検対象や現場環境に応じて、3Dデータ、飛行ルート作成、自己位置推定などの技術を組み合わせ、最適な自動点検の仕組みを構築します。
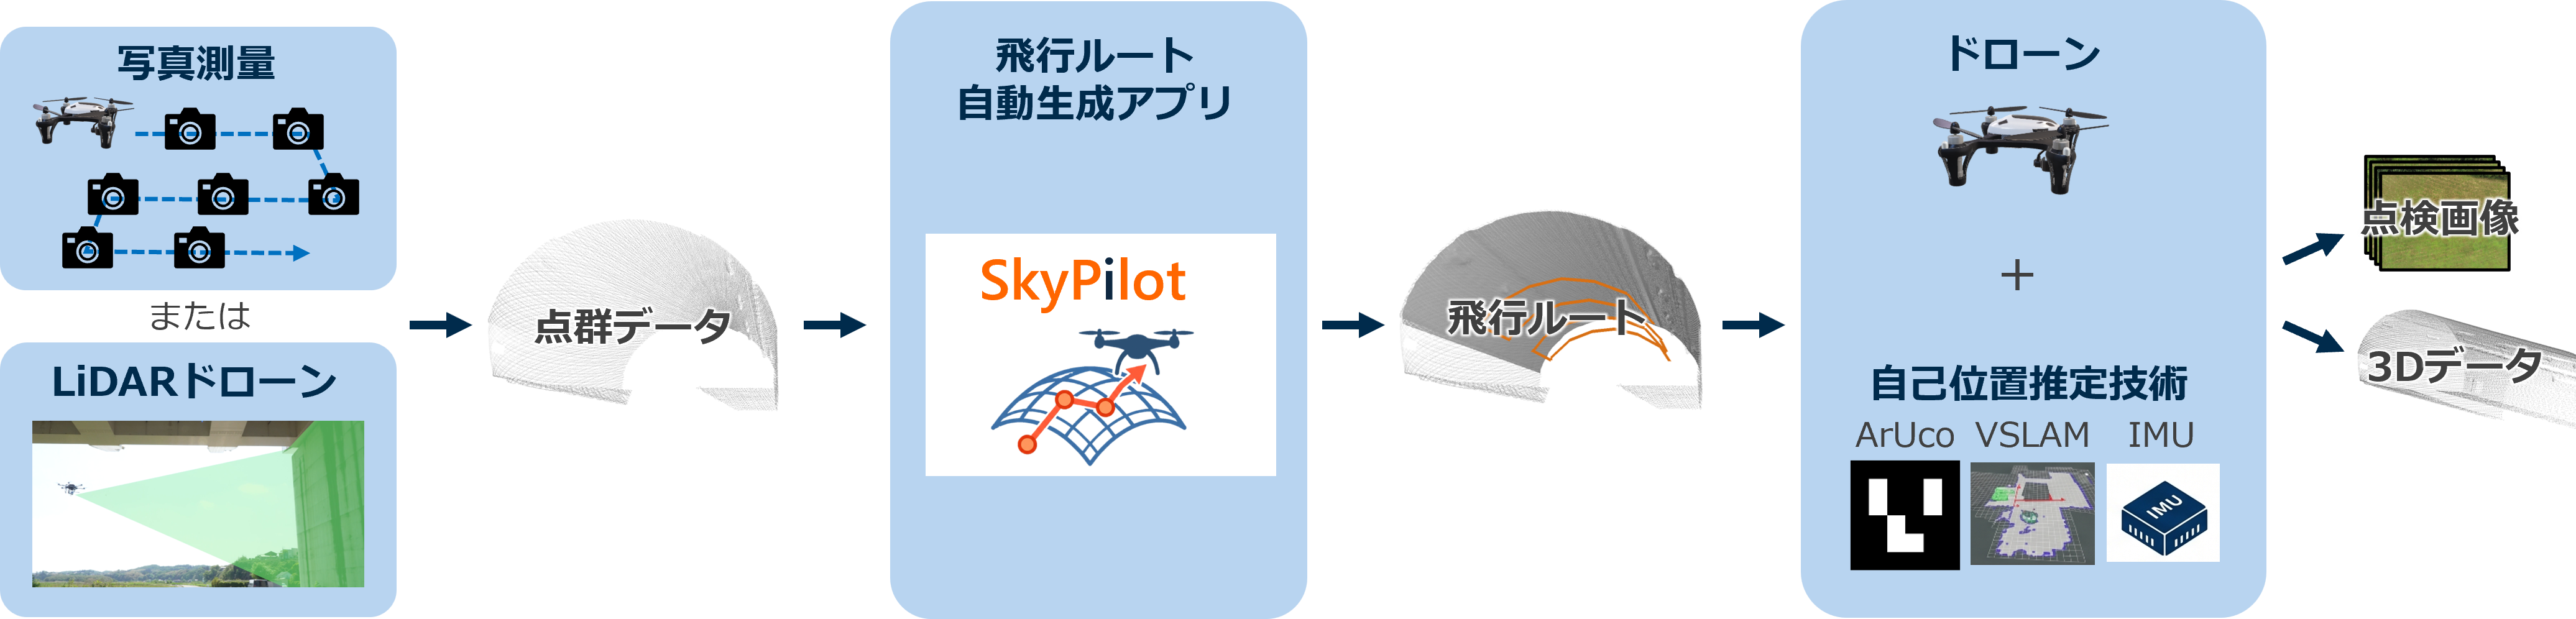
01 点検対象の3Dデータを取得
写真測量やLiDARを活用し、点検対象の形状を点群・3Dデータとして取得します。既存の3Dデータを利用できる場合は、そのデータを活用します。
02 飛行ルートと撮影ポイントを作成
3Dデータを「SkyPilot」に取り込み、構造物の形状に沿った飛行ルートと撮影ポイントを作成します。
03 現場に応じた自己位置推定技術を選定
GNSSの利用状況や点検環境に合わせて、ArUcoマーカー、VSLAM、IMUなどの技術を組み合わせます。
04 自動飛行による点検画像の取得・活用
作成したルートに沿ってドローンを自動飛行させ、点検画像を取得します。取得した画像は、過去画像との比較や画像解析に活用します。
導入までの流れ
-
STEP01
ヒアリング
点検対象、現場環境、現在の点検方法、解決したい課題などを確認します。ヒアリング内容をもとに、使用するドローンや自己位置推定技術、飛行ルートの作成方法など、最適な技術構成をご提案します。
-
STEP02
技術実証
ご提案した技術構成を用いて、お客様の環境で想定どおりに自動飛行と点検画像の取得ができるかを確認します。 実際の点検対象や利用予定のドローンを使用し、飛行精度、撮影位置、取得画像などを検証します。
-
STEP03
本格導入
技術実証で確認された課題を解決し、お客様の点検業務に合わせた仕組みを構築します。 必要に応じて、飛行ルートやシステムの調整、運用方法の整備などを行い、本格導入を支援します。
他のソリューション